Exercícios guiados e criação livre
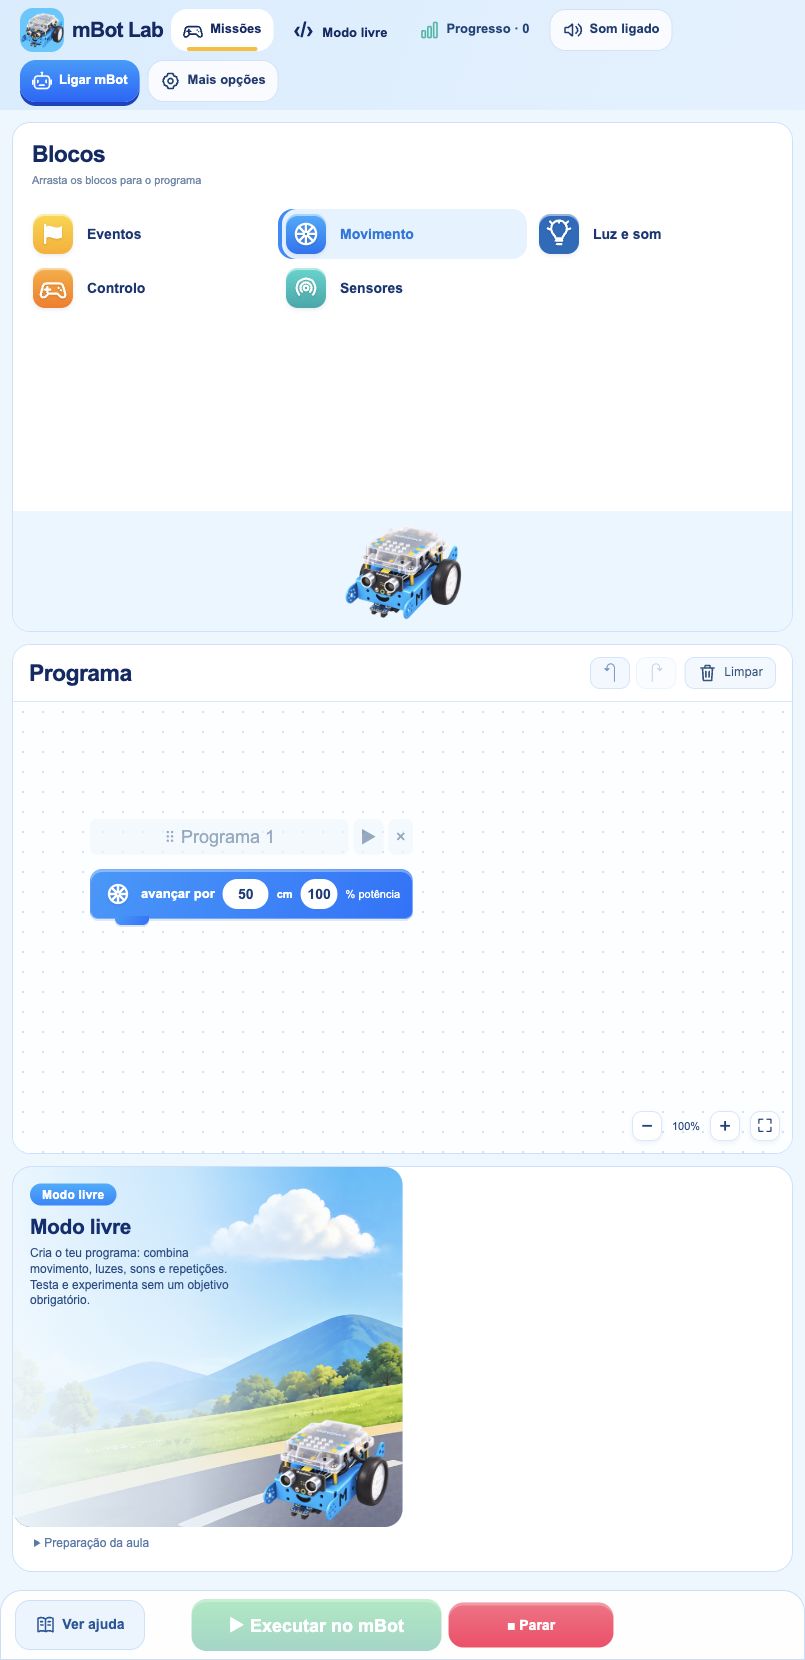
O Modo Exercício acompanha a construção do programa por passos, com percursos para o 5.º, 6.º e 7.º ano. A primeira missão propõe um carro da polícia: avançar, alternar luzes e tocar uma sirene, terminando com os motores parados e os LEDs apagados. No Modo Livre, podes combinar blocos sem um objetivo obrigatório.
Como se constrói um programa
Escolhe uma categoria, como Eventos, Movimento, Luz e som, Controlo ou Sensores. Arrasta os blocos para a área de programação ou clica na paleta para os adicionar. Ajusta os valores de distância, potência ou tempo e usa repetições e condições quando o exercício pedir. Desfazer ajuda a corrigir a edição e o projeto indica quando foi guardado neste dispositivo.
Executar no robô físico
A execução no mBot depende de uma ligação ao equipamento por USB ou Bluetooth compatível. O botão de execução mantém-se indisponível enquanto o robô não estiver ligado. Os sensores usados no programa têm de existir no equipamento. Ao testar movimentos, mede o resultado e ajusta potência e curvas ao piso: uma distância programada precisa de calibração no robô real.
Como aceder no Nizur
Inicia sessão na tua conta e escolhe mBot Lab no catálogo. A disponibilidade atual é apresentada no Nizur. Se ainda não tens conta, podes criar uma conta antes de começar.
Esta página é um guia público: podes consultar os detalhes e as imagens sem iniciar sessão.
Testar uma variável de cada vez
Começa com um movimento curto e prevê o resultado. Altera apenas a distância ou apenas a ordem dos blocos para perceber o efeito. O guia do primeiro programa propõe uma atividade no simulador.
Dúvidas antes de jogar
O simulador substitui todos os testes no robô real?
Não. Um robô físico pode reagir de forma diferente devido ao piso, bateria e calibração. Prepara espaço livre e trabalha com acompanhamento nas atividades físicas.
É necessário pagar para obter Nizurs?
Não. Os Nizurs são gratuitos, distribuídos nas aulas e nos jogos, e nunca serão vendidos por dinheiro real. Saber mais.
Como peço ajuda ou denuncio um problema?
Consulta a ajuda de segurança. Podes denunciar pela tua conta ou contactar geral@nizur.com. Não incluas palavras-passe nem dados privados.
Usar um sensor numa decisão do robô
Um programa de robótica combina leitura, decisão e ação. Um sensor de distância pode ajudar a decidir se o robô continua ou pára. O limite abaixo é um exemplo para estudo: confirma no equipamento e no exercício as unidades, os blocos e os valores adequados.
Mini tutorial de programação
Exemplo em pseudocódigo para raciocinar sobre o problema; não deve ser colado na consola do jogo.
distancia = lerSensorDistancia()
se distancia < 15:
    pararMotores()
senao:
    avancarDevagar()
Executa o exemplo passo a passo
O programa deve repetir a leitura para reagir a mudanças. Se o sensor for consultado apenas uma vez no início, o robô poderá continuar a executar uma decisão antiga. Testa primeiro o raciocínio com distâncias simuladas de 10, 15 e 30; observa que o valor exatamente igual ao limite segue o ramo «senão».
Experimenta e verifica
Acrescenta um comportamento para leituras inválidas, escolhendo parar em vez de avançar sem informação. Na experiência com equipamento físico, usa uma zona livre e supervisão adequada. O editor por blocos serve para construir a lógica; executar movimentos reais exige um mBot compatível e a ligação indicada no laboratório.
Continua em Aprender programação e robótica ou volta ao catálogo de jogos.